 N環球

엔비디아(NVIDIA)는 사람의 영상을 보고 손재주를 배우는 로봇 기반 모델 GR00T 2를 공개했다.
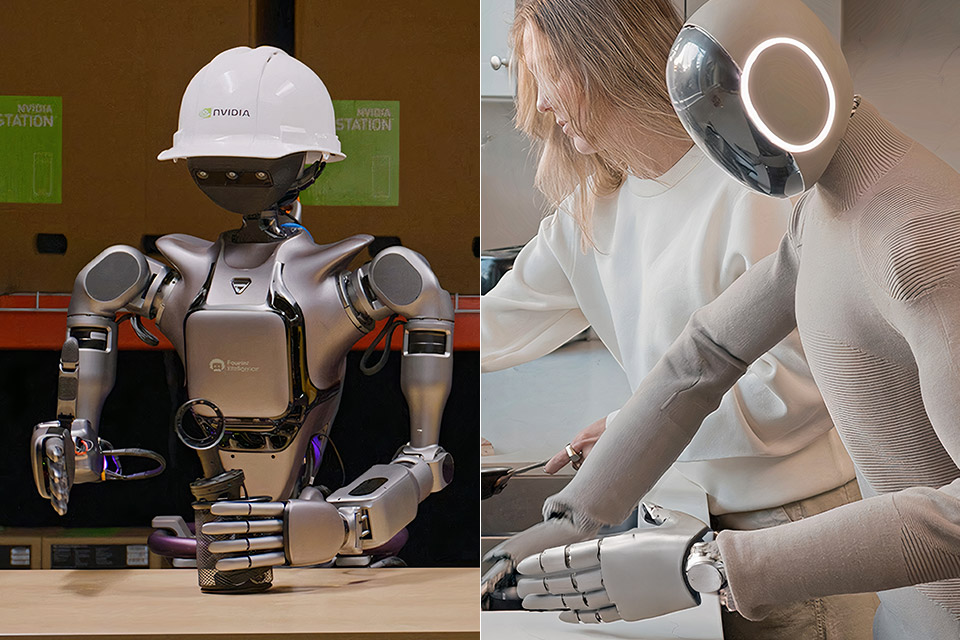
NVIDIA는 11월 9일 텍사스 오스틴에서 열린 로봇 학습 컨퍼런스에서 GR00T 2를 공개했습니다. GR00T 2는 주로 1인칭 인간 비디오에서 능숙한 조작을 학습하고 로봇 몸체 전체에 기술을 전달하는 로봇 기반 모델입니다. 50개 테스트 작업에서 5번의 시연 후 평균 성공률은 95%에 이르렀습니다. 이는 학습성을 위해 선택된 작업에 대한 NVIDIA 자체 평가 수치입니다.
NVIDIA는 11월 9일 텍사스 오스틴에서 열린 로봇 학습 컨퍼런스(CoRL)에서 차세대 로봇 기반 모델인 GR00T 2를 공개했습니다. 이 모델은 인간을 관찰하여 학습하는 로봇이라는 단순한 아이디어를 바탕으로 구축되었습니다. 이 모델은 1인칭 인간 비디오를 주요 훈련 자료로 사용하여 능숙한 조작을 학습하고 이 기술을 다양한 모양의 로봇에 전달합니다. NVIDIA는 또한 간소화된 변형인 GR00T 2 Turbo와 로봇 훈련 프레임워크인 Isaac Lab 3.0을 출시했습니다.
장면과 행동을 함께 예측하기
GR00T 2는 NVIDIA가 Cosmos 월드 모델 제품군을 기반으로 구축된 "월드 액션 모델"이라고 부르는 것입니다. 20억 개의 매개변수를 가진 단일 확산 변환기는 최근 비디오, 작업 지침 및 로봇의 현재 상태를 통해 장면이 어떻게 변하고 로봇이 어떤 조치를 취해야 하는지 공동으로 예측합니다. NVIDIA는 이 디자인을 통해 모델이 단순히 모션 궤적을 모방하는 것이 아니라 어떻게 행동할지 결정하기 전에 작업의 물리학을 이해할 수 있다고 말합니다.
400,000시간의 인간 비디오로 교육을 받았습니다. 5번의 시연 후 95% 성공
NVIDIA가 공개한 교육 믹스에는 402,730시간의 1인칭 휴먼 비디오, 10,184시간의 휴대용 그리퍼 시연, 23,500시간의 로봇 원격 조작이 포함됩니다. 100,000시간 분량의 인간 비디오가 Creative Commons CC BY 4.0 라이센스에 따라 Human-1M-100K 데이터세트로 공개적으로 공개되었습니다. NVIDIA의 "X-Adapt" 교차 구현 전송은 하나의 로봇이나 인간에서 배운 기술을 그리퍼 팔, 능숙한 손 및 Unitree G1 휴머노이드를 포함한 다른 로봇으로 이동합니다.
50가지 능숙한 조작 작업(Dexter-50, 22도 자유도의 Sharpa 손 2개를 갖춘 이중 수동 로봇)에서 GR00T 2는 대상 로봇에서 시연 없이 평균 40%의 성공을 거두었습니다. 즉, 50개 작업 중 40개 작업을 적어도 한 번 완료했습니다. 작업당 1번의 시연에서는 71%, 5번의 시연과 단일 RTX에서 30분의 미세 조정을 통해 95%로 상승했습니다. 5090 그래픽카드.
95% 수치는 할인이 필요합니다. 모델 코드는 12월에 도착합니다
95%는 현장 신뢰성 수치가 아닙니다. NVIDIA의 백서는 모델이 5번의 시연(80% 이상 성공)을 통해 학습한 작업 중에서 50개의 테스트 작업이 선택되었음을 공개하므로 이 숫자에는 선택 조건이 포함됩니다. 모든 결과는 NVIDIA 자체 평가이며 독립적인 복제는 게시되지 않습니다. NVIDIA가 지명한 파트너인 Foxconn, Siemens 및 Nexuni는 테스트 또는 평가 단계에 있습니다.
"공개" 레이블도 부분적입니다. 100,000시간 분량의 데이터 세트는 실제로 공개되어 있지만 모델 코드는 12월까지 공개되지 않으며 NVIDIA는 모델 가중치에 대한 출시 날짜나 라이선스를 발표하지 않았습니다. Isaac Lab 3.0이 정식 출시되었습니다. 출처: NVIDIA 블로그, NVIDIA 연구 페이지, The Robot Report, 2026년 11월 9일; The Neuron, alfw.ai, 2026년 11월 10일.
💬 Comments
No comments yet. Be the first!