 N環球

NVIDIA、人間のビデオを見て器用なスキルを学ぶロボット基盤モデル GR00T 2 を発表
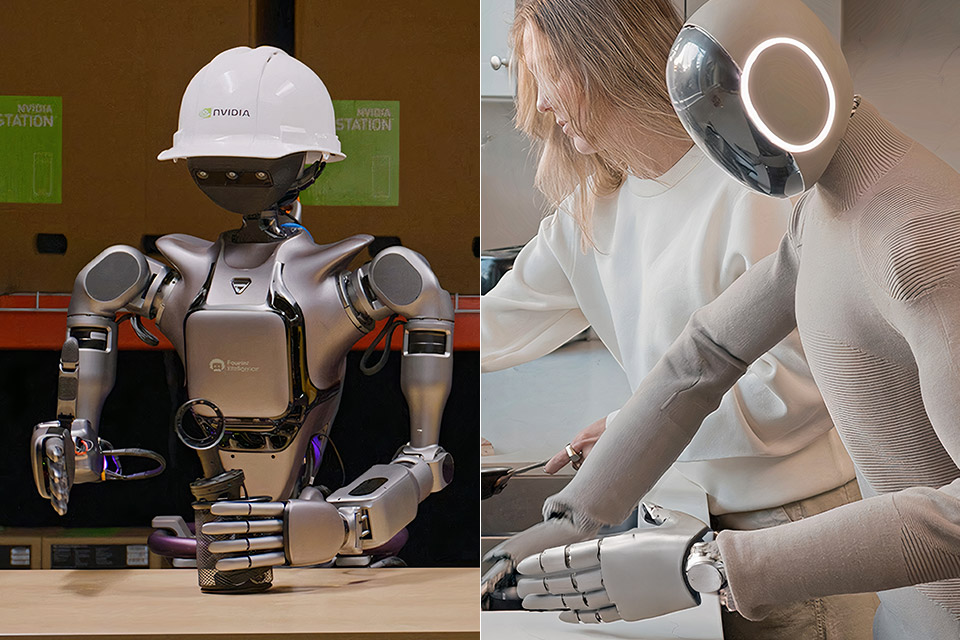
NVIDIA は、11 月 9 日にテキサス州オースティンで開催されたロボット学習カンファレンスで GR00T 2 を発表しました。これは主に人間の一人称ビデオから器用な操作を学習し、ロボット本体全体にスキルを伝達するロボット基盤モデルです。 50 のテスト タスクにわたる平均成功率は、5 回のデモンストレーション後に 95% に達しました。これは、学習しやすさを考慮して選択されたタスクに対する NVIDIA 独自の評価による数値です。
NVIDIA は 11 月 9 日、テキサス州オースティンで開催されたロボット学習会議 (CoRL) で、人間を見て学習するロボットというシンプルなアイデアに基づいて構築された次世代ロボット基盤モデル GR00T 2 を発表しました。このモデルは、人間の一人称ビデオを主なトレーニング素材として利用し、器用な操作を学習し、そのスキルをさまざまな形のロボットに伝達します。 NVIDIA は、合理化されたバージョンである GR00T 2 Turbo と、ロボット トレーニング フレームワークである Isaac Lab 3.0 も紹介しました。
シーンとアクションを一緒に予測する
GR00T 2 は、NVIDIA が「ワールド アクション モデル」と呼ぶもので、ワールド モデルの Cosmos ファミリに基づいて構築されています。単一の 20 億パラメータの拡散トランスが、最近のビデオ、タスクの指示、ロボットの現在の状態から、シーンがどのように変化するか、ロボットがどのようなアクションをとるべきかを共同で予測します。 NVIDIA によれば、この設計により、モデルは単に動作の軌跡を模倣するのではなく、どのように行動するかを決定する前にタスクの物理学を理解できるようになります。
400,000 時間の人間のビデオでトレーニング。 5回のデモンストレーションで95%成功
NVIDIA が公開したトレーニング ミックスには、402,730 時間の人間の一人称ビデオ、10,184 時間のハンドヘルド グリッパー デモンストレーション、23,500 時間のロボット遠隔操作が含まれています。 100,000 時間の人間のビデオが、クリエイティブ コモンズ CC BY 4.0 ライセンスに基づいて Human-1M-100K データセットとして公開されています。 NVIDIA の「X-Adapt」クロスボディ転送は、グリッパー アーム、器用な手、Unitree G1 ヒューマノイドなど、1 つのロボットで学習したスキル、または人間から別のロボットにスキルを移動します。
50 の器用な操作タスク (Dexter-50、22 自由度の Sharpa ハンドを 2 つ備えた両手ロボット上) で、GR00T 2 はターゲット ロボット上でデモンストレーションなしで平均 40% の成功率を達成しました (50 タスク中 40 を少なくとも 1 回完了) タスクごとに 1 回のデモンストレーションを行うと 71% に上昇し、5 つのデモンストレーションと 1 台の RTX 5090 で 30 分間の微調整を行うと 95% に上昇しました。グラフィックカード。
95% という数字は割り引く必要があります。モデルコードは12月に到着
95% はフィールドの信頼性の数値ではありません。NVIDIA のホワイト ペーパーでは、50 のテスト タスクが 5 回のデモンストレーション (少なくとも 80% の成功) でモデルが学習したタスクの中から選択されたと開示しているため、この数値には選択条件が含まれています。すべての結果は NVIDIA 独自の評価であり、独立した複製は公開されていません。 NVIDIA が指名したパートナー (Foxconn、Siemens、Nexuni) は、現在テストまたは評価の段階にあります。
「オープン」ラベルも部分的です。100,000 時間のデータセットは純粋にオープンですが、モデルのコードの期限は 12 月までではなく、NVIDIA はモデルの重み付けのリリース日やライセンスを発表していません。 Isaac Lab 3.0 は一般提供されています。出典: NVIDIA ブログ、NVIDIA 研究ページ、The Robot Report、2026 年 11 月 9 日。 The Neuron、alfw.ai、2026 年 11 月 10 日。
💬 Comments
No comments yet. Be the first!