 N環球

NVIDIA dévoile GR00T 2, un modèle de fondation pour robots qui apprend les gestes précis en regardant des vidéos humaines
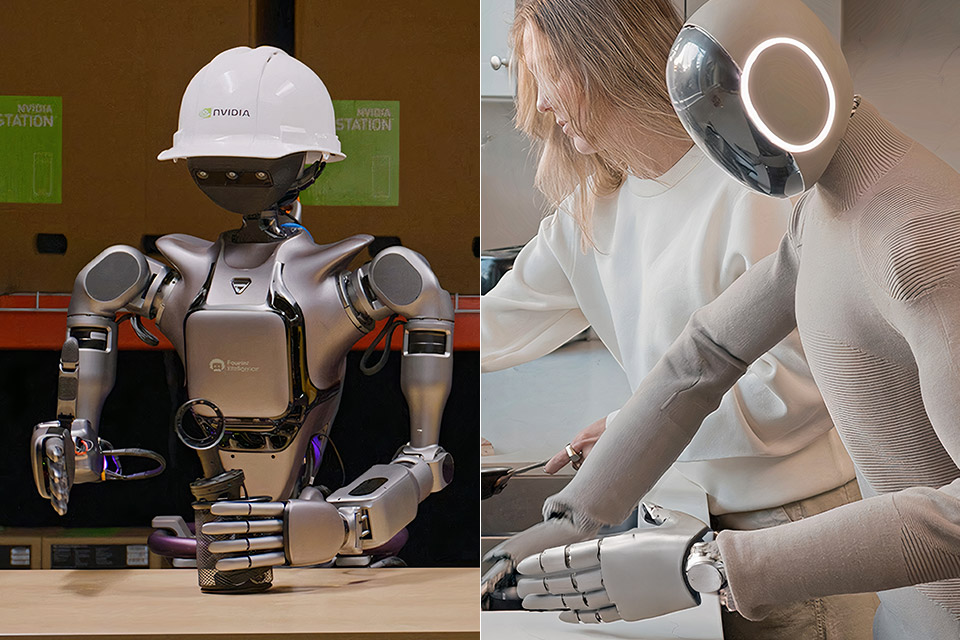
NVIDIA a dévoilé GR00T 2 le 9 novembre à la Conférence sur l'apprentissage des robots à Austin, au Texas, un modèle de fondation pour robots qui apprend la manipulation fine en grande partie à partir de vidéos humaines à la première personne et transfère les compétences d'un robot à l'autre ; sur 50 tâches de test, le taux de réussite moyen a atteint 95 % après cinq démonstrations — un chiffre issu de l'évaluation propre de NVIDIA, sur des tâches sélectionnées pour leur capacité d'apprentissage.
NVIDIA a dévoilé son modèle de fondation pour robots de nouvelle génération, GR00T 2, le 9 novembre à la Conférence sur l'apprentissage des robots (CoRL) à Austin, au Texas, autour d'une idée simple : des robots qui apprennent en regardant les humains. Le modèle prend la vidéo humaine à la première personne comme principal matériau d'entraînement, apprend la manipulation fine, puis transfère la compétence à des robots de formes différentes. NVIDIA a également présenté GR00T 2 Turbo, une variante allégée, et Isaac Lab 3.0, son cadre d'entraînement des robots.
Prédire la scène et l'action ensemble
GR00T 2 est ce que NVIDIA appelle un « modèle d'action mondiale », construit sur sa famille de modèles du monde Cosmos. Un seul transformateur de diffusion de 2 milliards de paramètres prédit conjointement l'évolution de la scène et les actions que le robot doit entreprendre, à partir de la vidéo récente, d'une instruction et de l'état actuel du robot. Selon NVIDIA, cette conception permet au modèle de comprendre la physique d'une tâche avant de décider comment agir, plutôt que de se contenter d'imiter des trajectoires de mouvement.
Entraîné sur 400 000 heures de vidéo humaine ; 95 % de réussite après cinq démonstrations
Le mélange d'entraînement divulgué par NVIDIA comprend 402 730 heures de vidéo humaine à la première personne, 10 184 heures de démonstrations avec une pince manuelle et 23 500 heures de téléopération de robots ; 100 000 heures de vidéo humaine ont été publiées ouvertement sous le nom d'ensemble de données Human-1M-100K, sous licence Creative Commons CC BY 4.0. La technique de transfert inter-embodiment « X-Adapt » de NVIDIA déplace les compétences apprises sur un robot ou auprès d'un humain vers un autre robot, y compris des bras à pince, des mains dextres et l'humanoïde Unitree G1.
Sur 50 tâches de manipulation fine (Dexter-50, sur un robot bimanuel doté de deux mains dextres Sharpa à 22 degrés de liberté), GR00T 2 a atteint en moyenne 40 % de réussite sans démonstration sur le robot cible — accomplissant 40 des 50 tâches au moins une fois — puis 71 % avec une démonstration par tâche et 95 % avec cinq démonstrations et un réglage fin de 30 minutes sur une seule carte graphique RTX 5090.
Le chiffre de 95 % doit être relativisé ; le code du modèle arrive en décembre
Ce 95 % n'est pas un chiffre de fiabilité sur le terrain : le livre blanc de NVIDIA révèle que les 50 tâches de test ont été choisies parmi celles que le modèle apprend avec cinq démonstrations (au moins 80 % de réussite), ce qui introduit une condition de sélection ; tous les résultats proviennent de l'évaluation propre de NVIDIA, sans réplication indépendante publiée. Les partenaires cités par NVIDIA — Foxconn, Siemens et Nexuni — en sont au stade des tests ou de l'évaluation.
L'étiquette « ouvert » est également partielle : l'ensemble de données de 100 000 heures est véritablement ouvert, mais le code du modèle n'est attendu qu'en décembre, et NVIDIA n'a annoncé ni date de publication ni licence pour les poids du modèle ; Isaac Lab 3.0 est disponible. Sources : blog NVIDIA, page de recherche NVIDIA, The Robot Report, 9 novembre 2026 ; The Neuron, alfw.ai, 10 novembre 2026.
💬 Commentaires
Aucun commentaire. Soyez le premier !